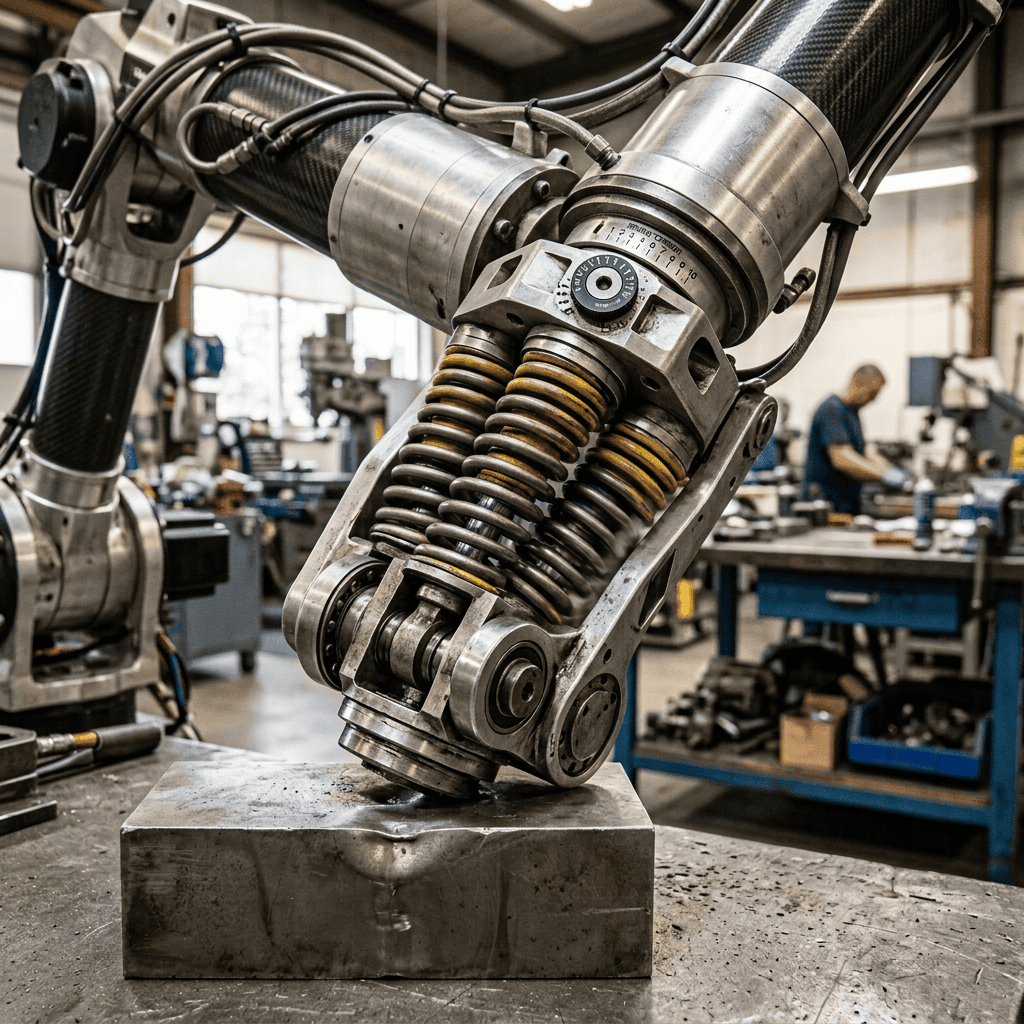
Pasywna podatność sprężysta z regulacją naprężenia: Dwa silniki do niezależnej kontroli pozycji i sztywności
Sztywne napędy stosowane w robotach przemysłowych wykazują wysoką dokładność pozycjonowania, jednak podczas nieprzewidzianej kolizji z przeszkodą lub operatorem cała energia kinetyczna przekazywana jest natychmiastowo, co stwarza ryzyko poważnych obrażeń.
Siłowniki o Zmiennej Sztywności (Variable Stiffness Actuators – VSA) rozdzielają sterowanie pozycją od sterowania sztywnością mechaniczną przegubu. Napęd składa się z dwóch niezależnych silników połączonych układem sprężynowym o regulowanej geometrii (np. przekładnią o zmiennym ramieniu dźwigni). Podczas szybkiego ruchu w wolnej przestrzeni robot utwardza swoje przeguby, uzyskując precyzję, a w momencie wejścia w strefę interakcji z człowiekiem natychmiastowo zmniejsza sztywność sprężyn, zapewniając pełne, pasywne bezpieczeństwo mechaniczne.
Główne zalety siłowników o zmiennej sztywności VSA:
- Pasywna absorpcja uderzeń: Sprężyny wewnątrz przegubu pochłaniają energię kolizji przed zadziałaniem hamulców.
- Odzysk energii kinetycznej: Sprężyny magazynują energię podczas cyklu hamowania i oddają ją przy ponownym przyspieszaniu.
Symulator Absorpcji Udaru przy Kolizji (Przegub Sztywny vs VSA)

Author: INTEGRATORPRZEMYSŁOWY.PL